
智能助手安装及使用教程
1 序言
已验证版本:
- 软件版本:0.32.3-rc.4 及之后版本支持;具体以上线版本为准,下载链接:https://download.aubo-robotics.cn/arcs/
- 固件版本:1.1.15-rc.14
- App 版本:1.0.0-alpha.5
- 控制柜型号:IS_CE 控制柜
- 升级包(robot_ops.run):0.13.0-rc.3
- 补丁包(.sh):0.13.0-rc.3
- teachagenthub 插件:0.1.0-alpha.2
- AUBO MCP 插件:0.0.1-alpha.3
2 安装
在网址 Index of /pre-release/robot_ops 和 Index of /pre-release/robot_ops/patch 分别下载 0.13.0-rc.3 版本的软件升级包和补丁包。要注意 .run 和 .sh 的版本需保持一致。
下载完后将 .run 导入 U 盘,再通过 U 盘导入控制柜中。
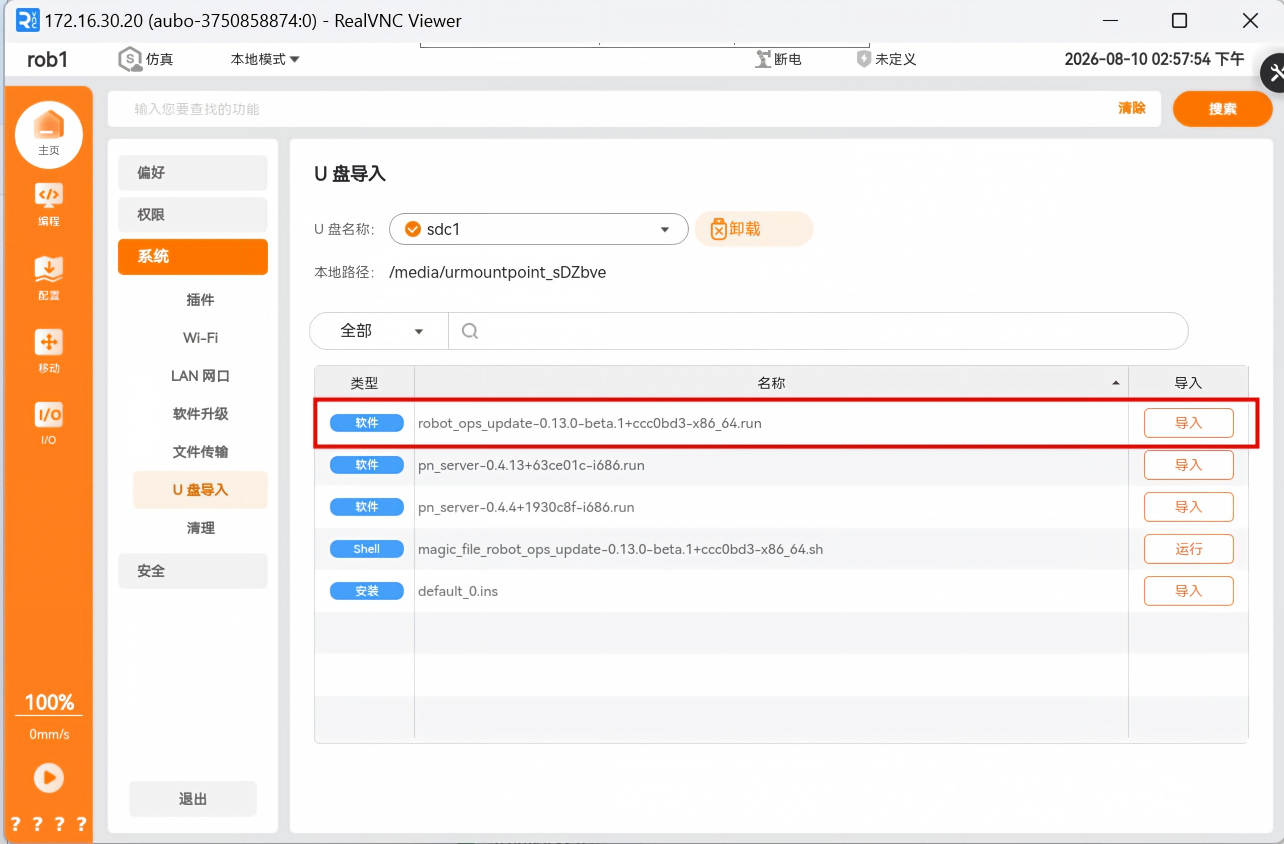
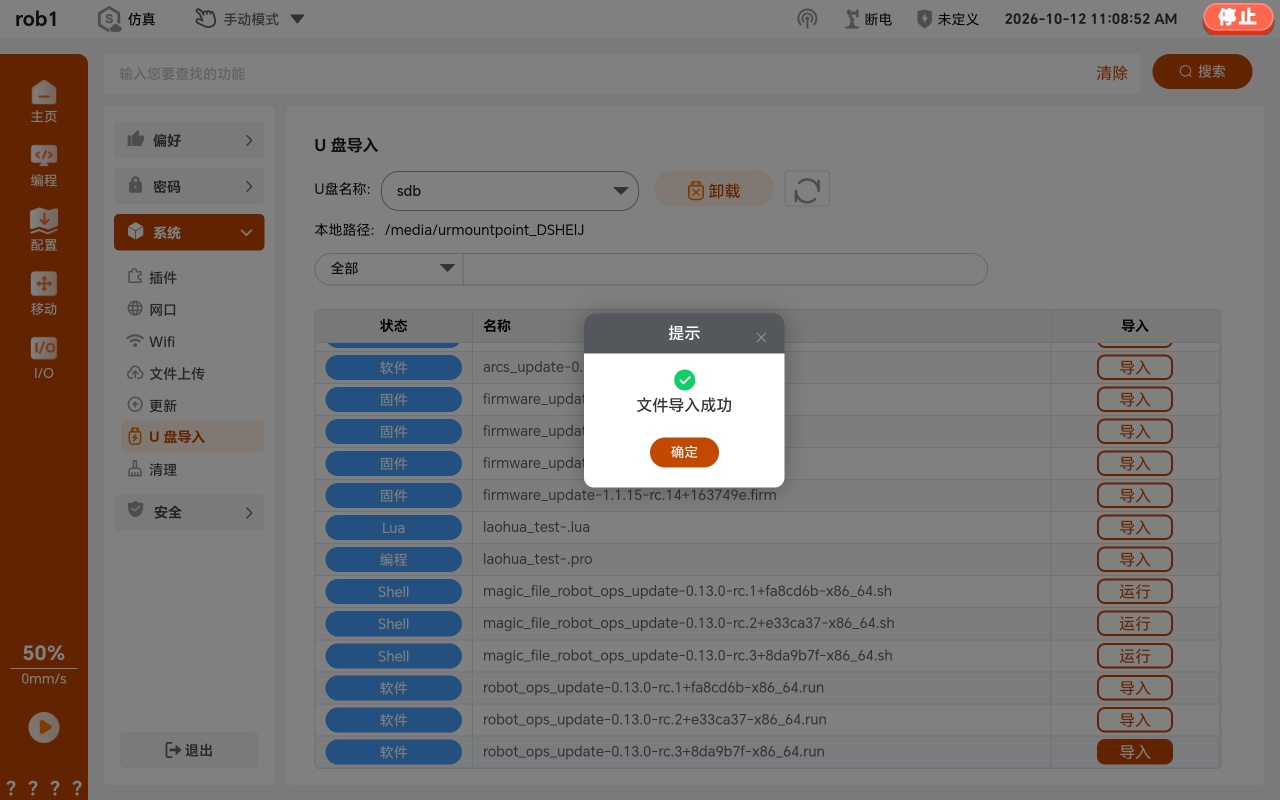
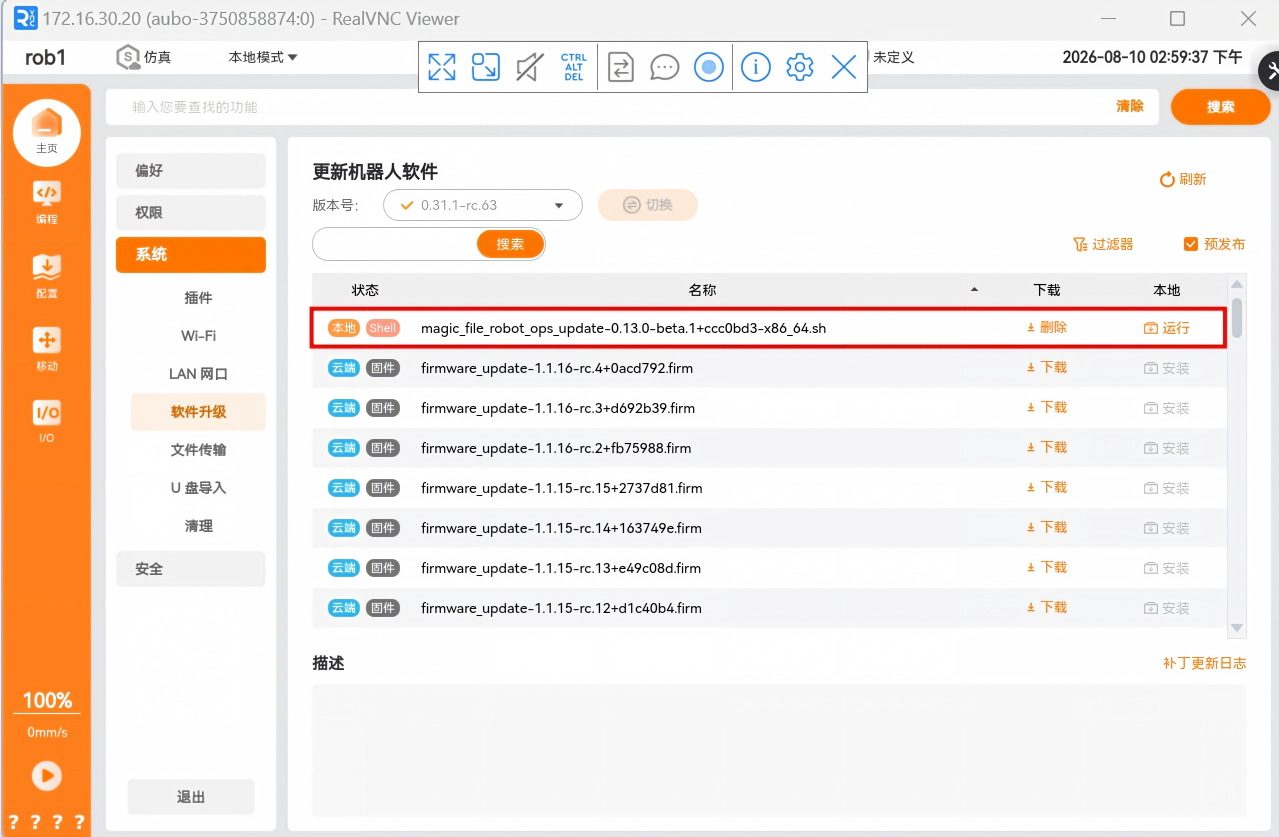
.run 文件导入完成后,将 .sh 文件导入控制柜终端的 /tmp 文件夹中,刷新软件更新界面后会出现 .sh 文件,点击“运行”。
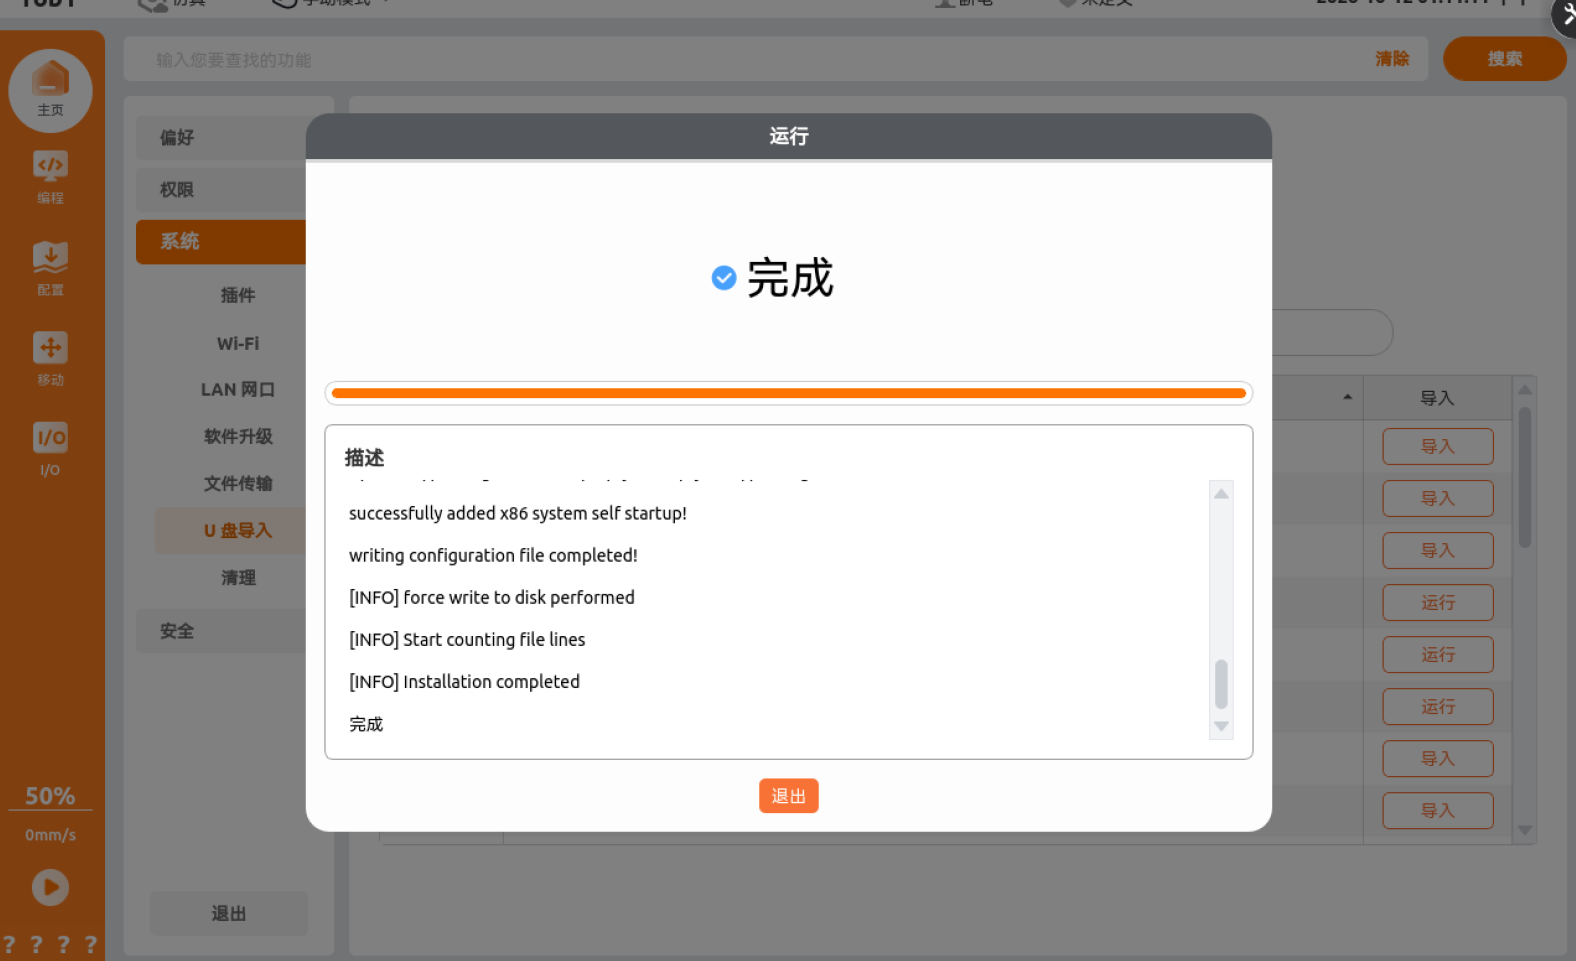
前三步推荐在有线示教器中进行,全部完成后直接切换至无线示教器即可,在主页面右上方会出现一个“商店”按钮。
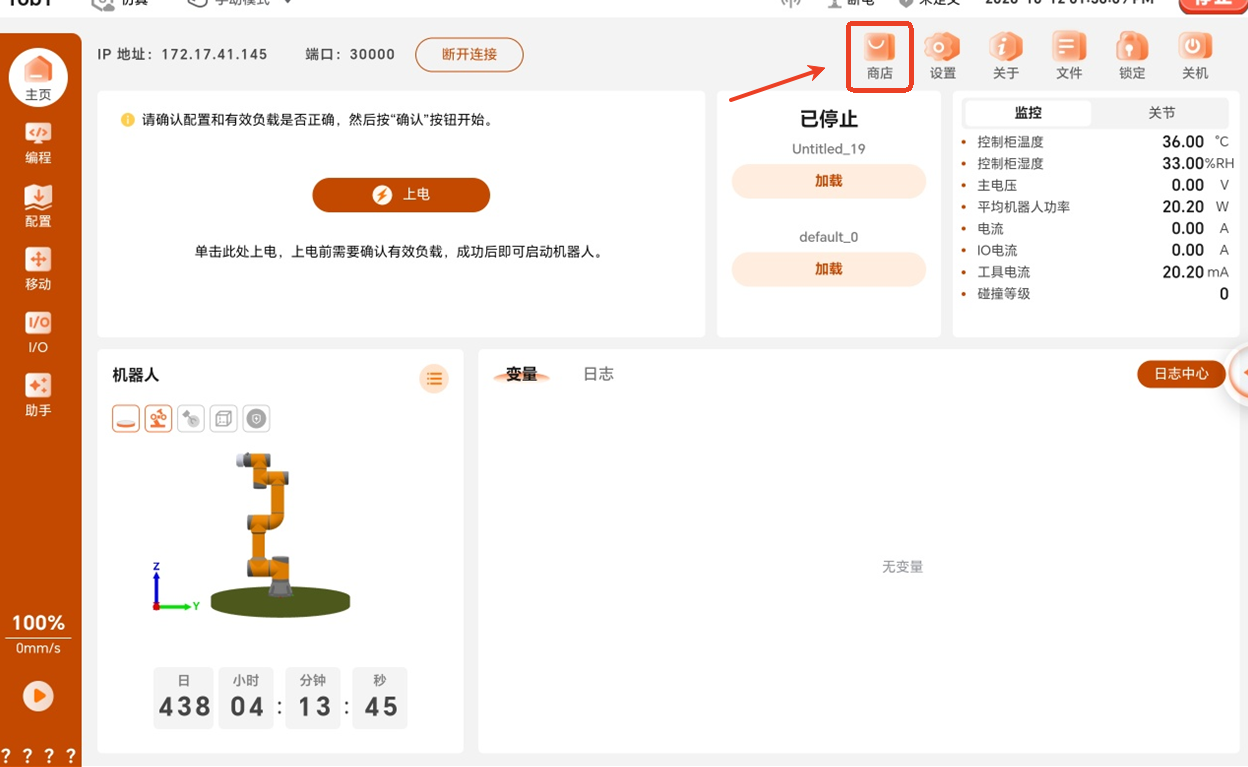
打开界面右上角“商店”进入应用商店,在“全部应用”选项卡中安装 teachagenthub 和 AUBO MCP 这两个插件,安装完成后在“已安装”选项卡中启用这两个插件,并重启示教器。
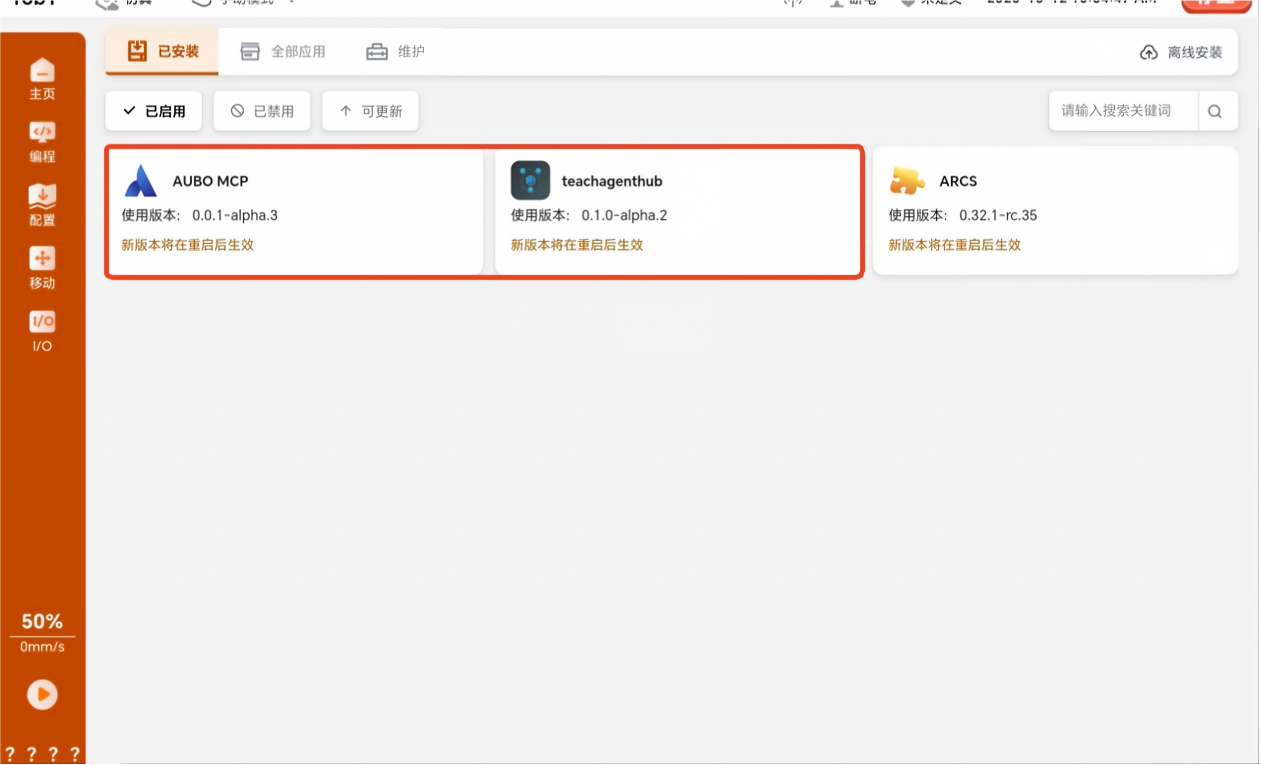
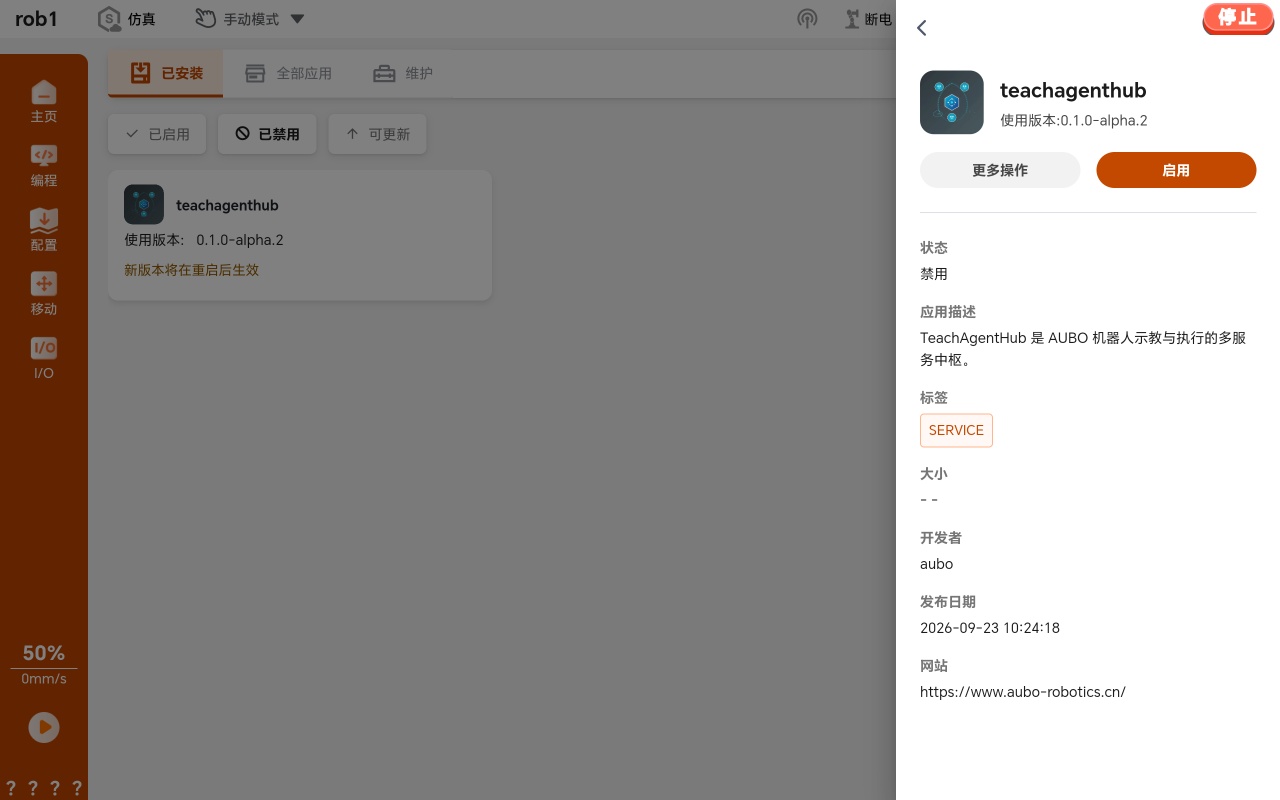
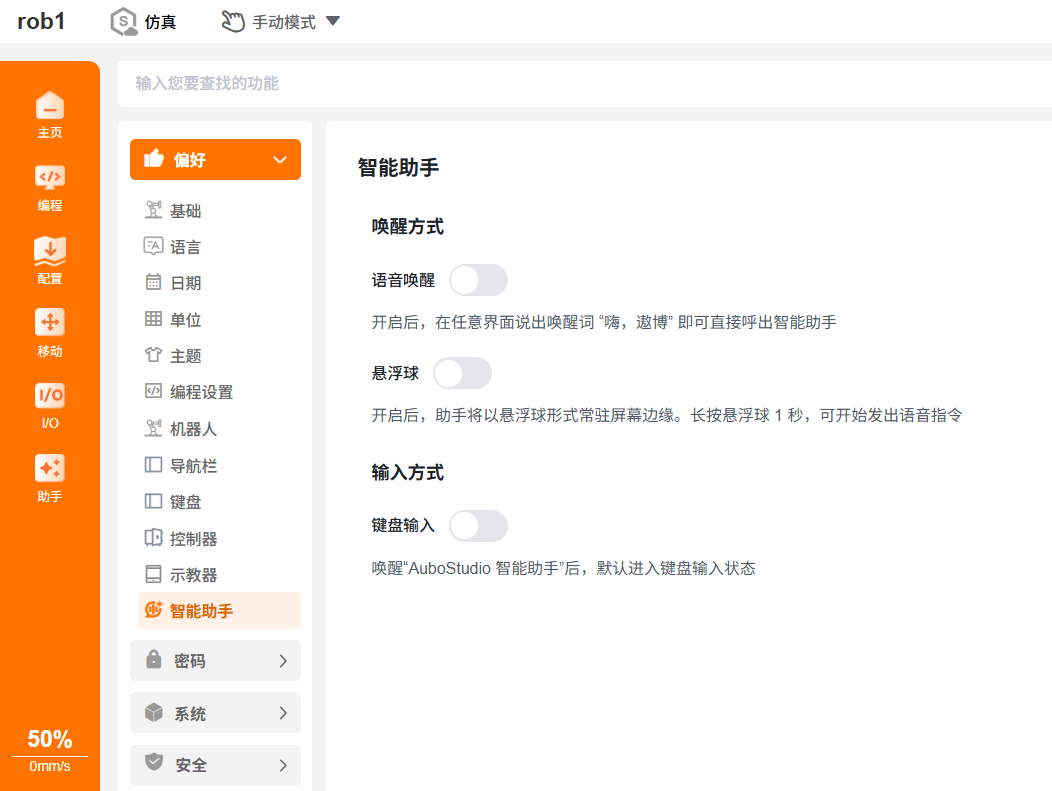
重启,并用无线的方式进行连接,界面左侧导航栏会显示“助手”选项,进入“设置-偏好-智能助手”界面,该界面会显示“语音唤醒”和“悬浮球”两种唤醒方式;至此,智能助手安装成功!
3 使用
开启智能助手功能。
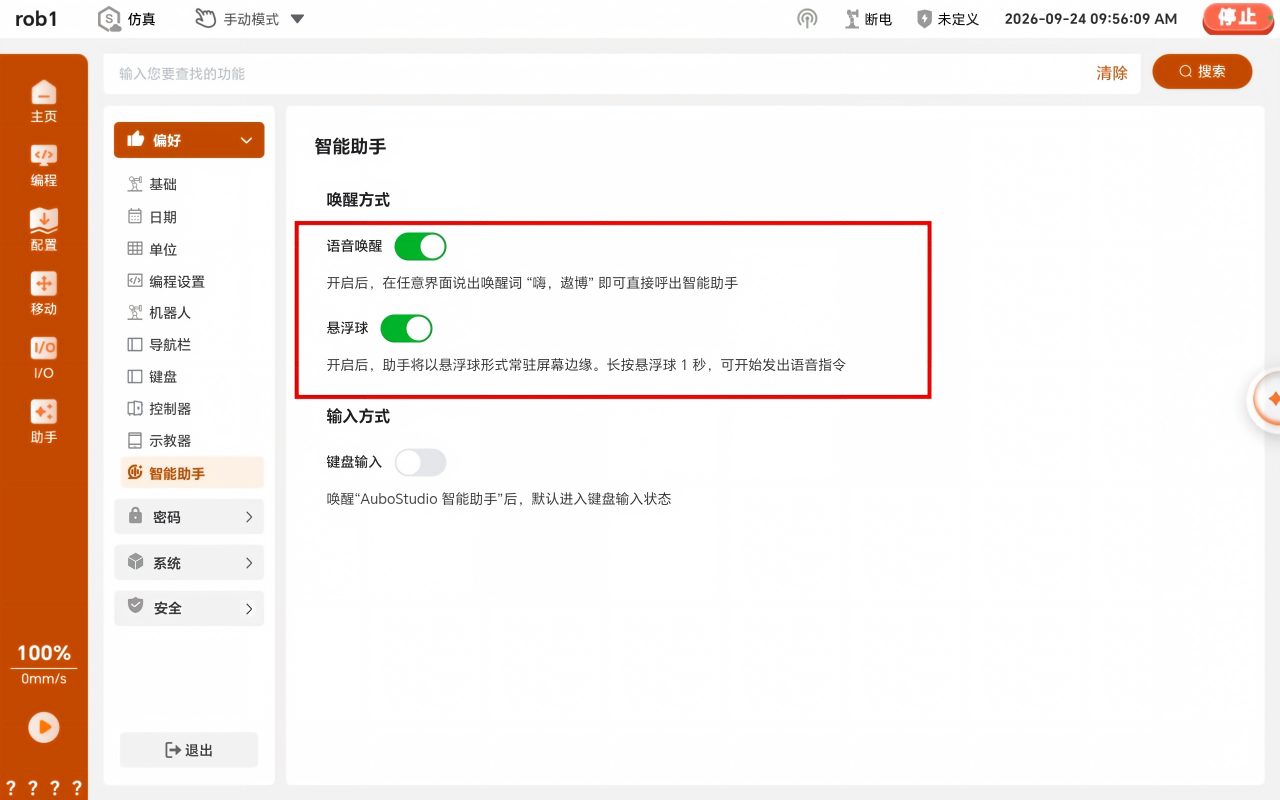
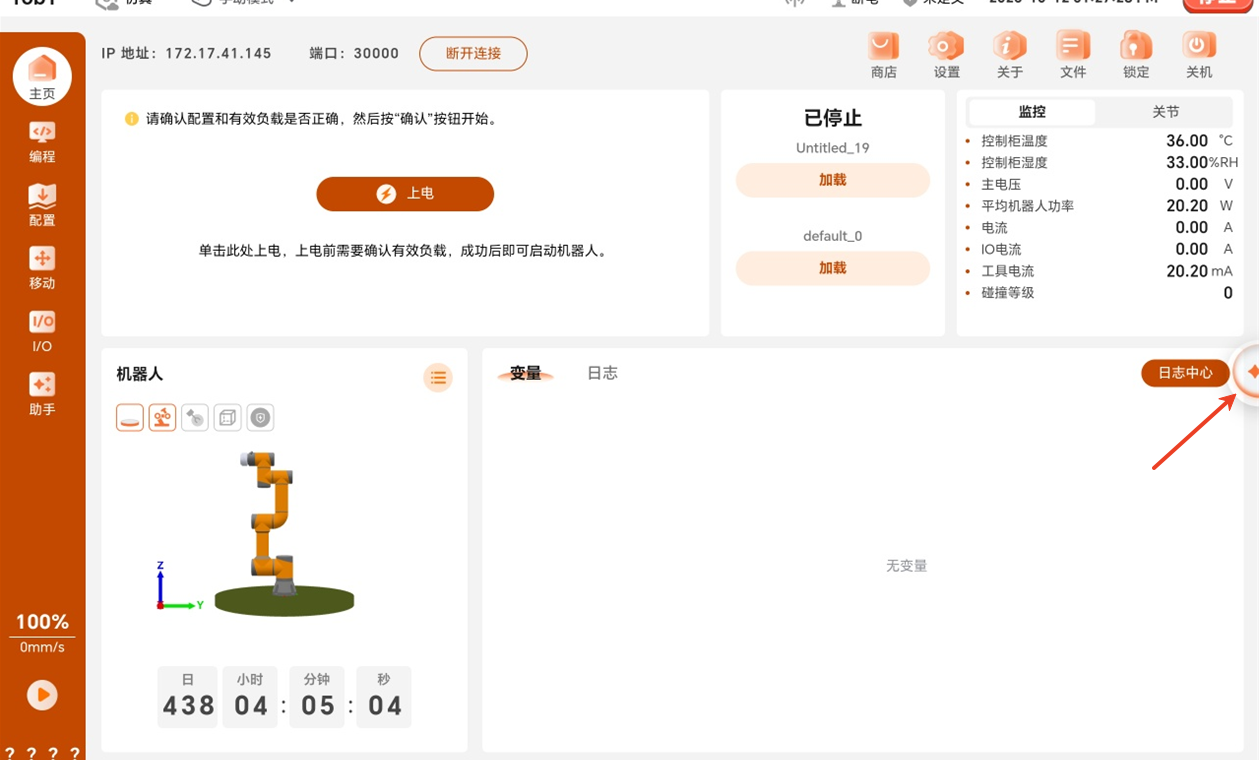
唤醒智能助手。
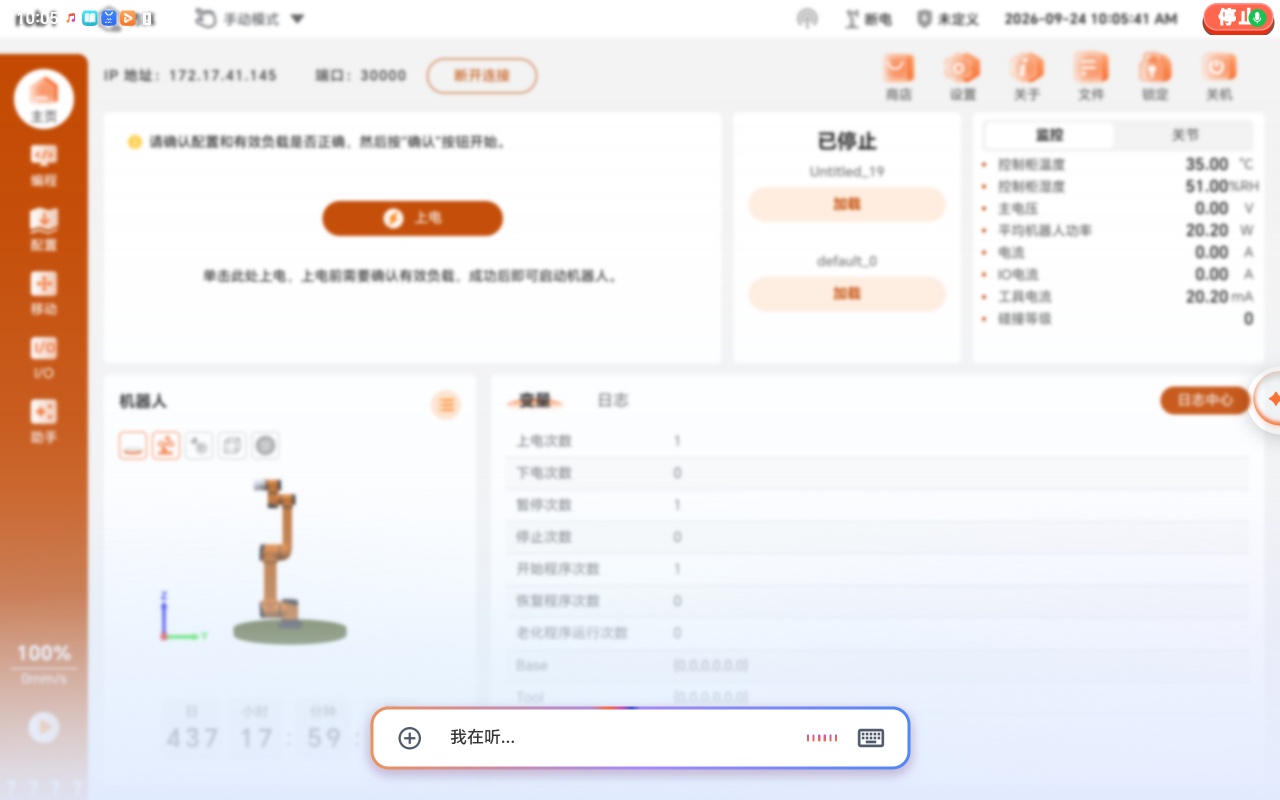
方式一:语音唤醒(说出唤醒词“嗨,遨博”)
验收检查项:说出唤醒词以后,页面底部出现输入框,显示“我在听...”,同时,页面触发雾蒙蒙发光层效果。
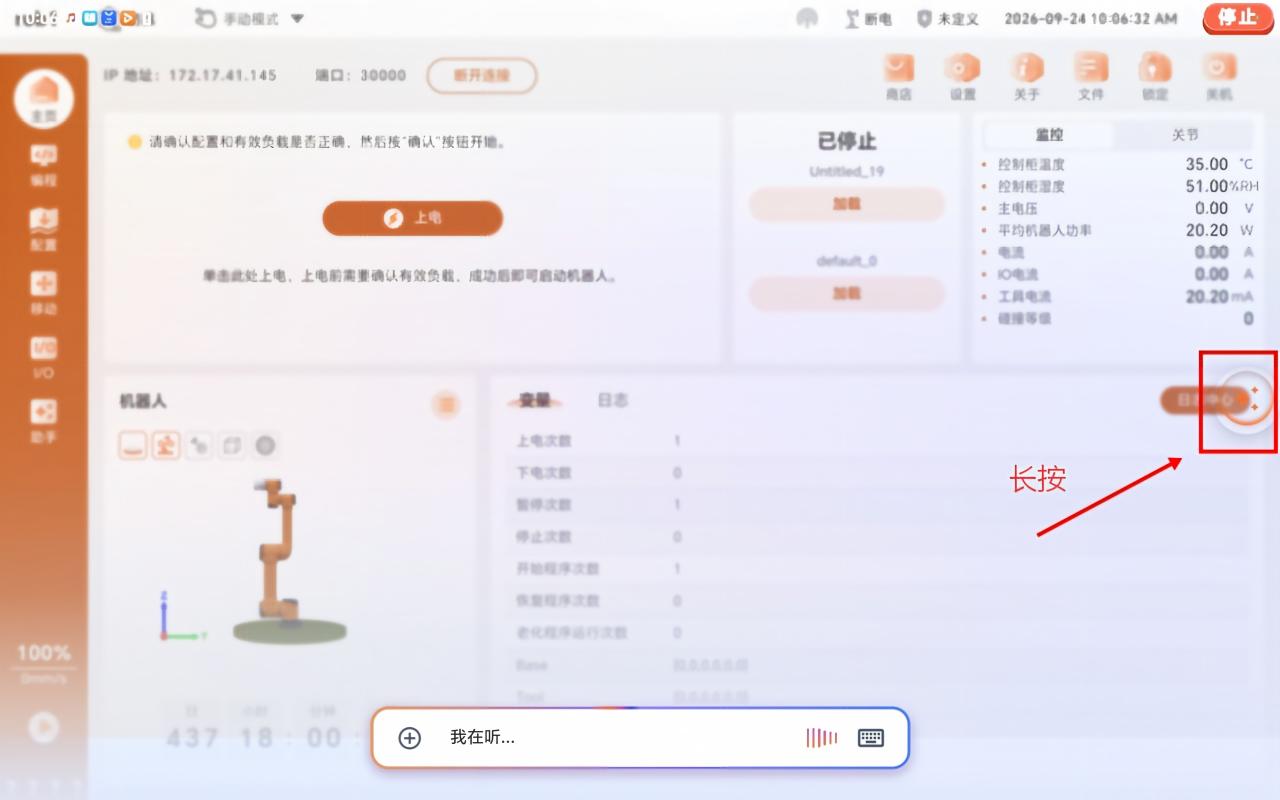
方式二:悬浮按钮唤醒(长按悬浮按钮)
验收检查项:长按悬浮按钮后,页面底部出现输入框,显示“我在听...”,同时,页面触发雾蒙蒙发光层效果。
向智能助手提问/下发指令。
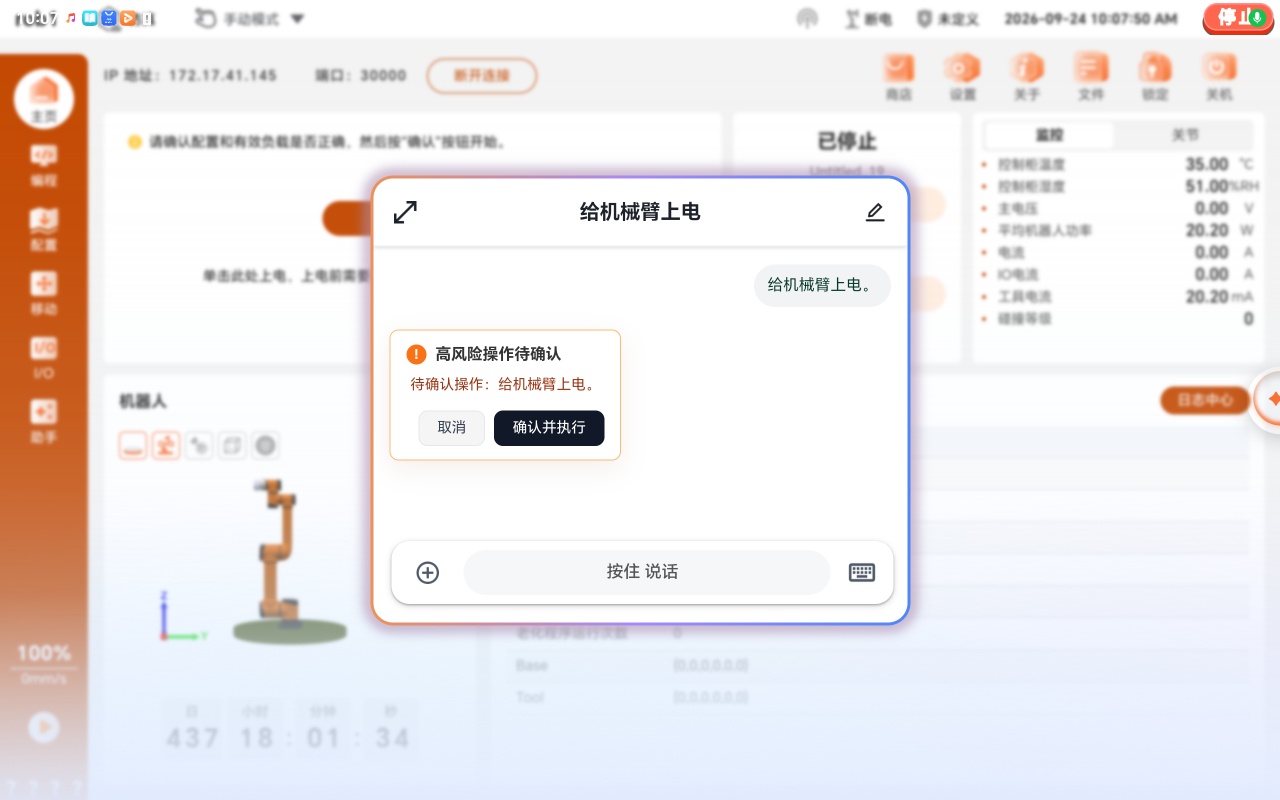
方式一:语音提问/下发指令(唤醒智能助手后用语音向智能助手提问或下发指令)
验收检查项:通过语音下发指令后,页面出现弹窗,显示下发的指令内容以及智能助手给出的回复。
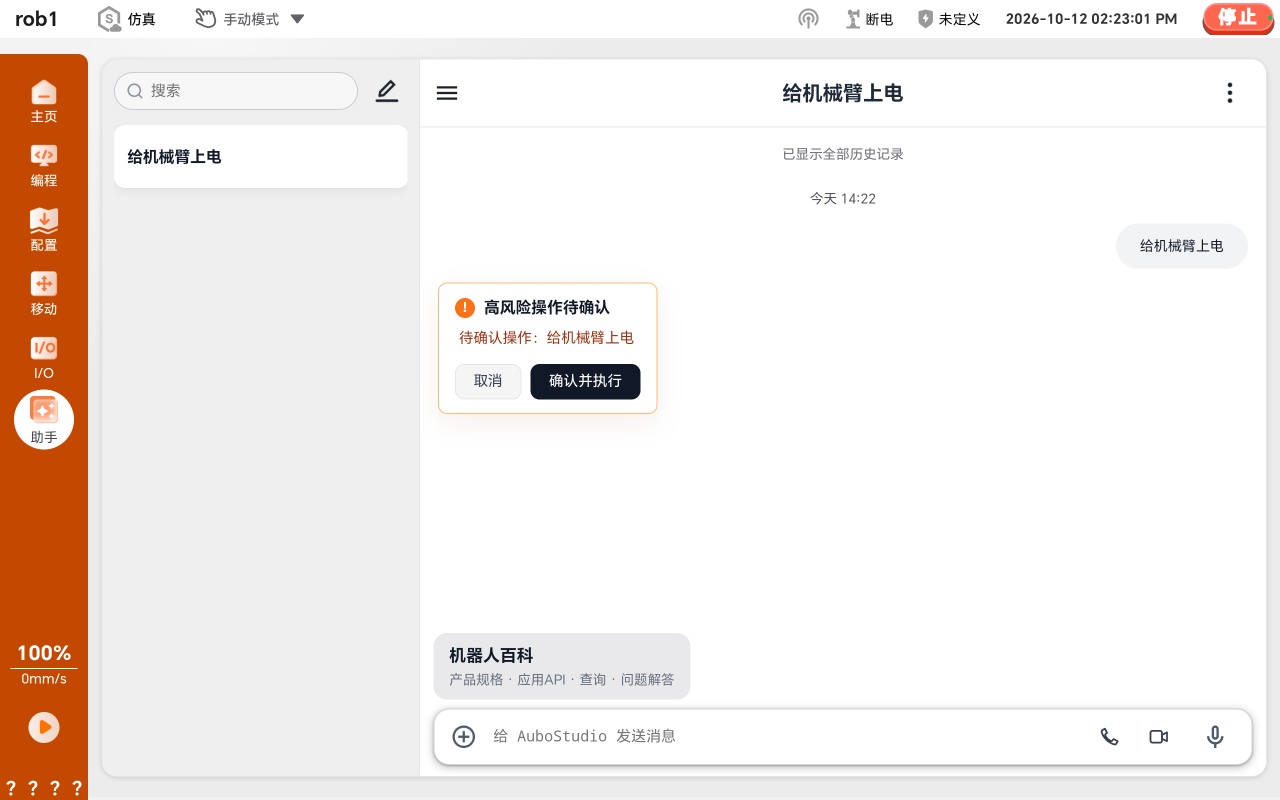
方式二:键盘输入提问/下发指令
验收检查项:在“助手”页面通过键盘输入指令下发以后,智能助手对话框显示下发的指令内容以及智能助手给出的回复。
4 智能助手功能使用范围
智能助手支持的提问:
类别 用户意图 用户提问 连接 连接机械臂 连接机械臂 172.18.5.240 连接 断开机械臂连接 断开机械臂 172.18.5.240 的连接 状态 获取控制器时间 获取控制器时间,机械臂 IP 为 172.18.5.240 状态 获取机械臂序列号 查询机械臂序列号 状态 获取控制器软件版本 查询机械臂软件版本 状态 获取机械臂型号 查询机械臂型号 状态 获取安全模式 查询机械臂安全模式 状态 获取机器人模式 查看机械臂当前状态 状态 获取程序状态 查询机械臂程序状态 管理 机械臂上电 给机械臂上电 管理 机械臂下电 给机械臂下电 管理 松开机械臂抱闸 松开机械臂抱闸 管理 解除保护停止 解除机械臂保护停止 管理 复位机器人错误 复位机械臂错误 状态 查询碰撞状态 查询机械臂是否发生碰撞 遥测 获取当前 TCP 位姿 查询机械臂当前 TCP 位姿 遥测 获取当前关节位姿 查询机械臂当前关节角度 遥测 获取机器人电压 获取机器人电压,机械臂 IP 为 172.18.5.240 遥测 获取机器人电流 获取机器人电流,机械臂 IP 为 172.18.5.240 遥测 获取关节电压 获取关节电压,机械臂 IP 为 172.18.5.240 遥测 获取关节电流 获取关节电流,机械臂 IP 为 172.18.5.240 遥测 获取关节温度 查询机械臂关节温度 寄存器 读取输出整型寄存器 请调用机械臂 MCP 工具“读取输出整型寄存器”(get_output_int_register),参数: 寄存器 读取输出双精度寄存器 请调用机械臂 MCP 工具“读取输出双精度寄存器”(get_output_double_register),参数: 寄存器 读取输出位寄存器 请调用机械臂 MCP 工具“读取输出位寄存器”(get_output_bit_register),参数: 脚本 获取程序列表 请调用机械臂 MCP 工具“获取程序列表”(get_programs),参数: 运动 执行关节运动 让机械臂 movej 到 [0,-0.5,0.8,0,1.2,0] 运动 执行直线运动 让机械臂 movel 到 [0.4,0.1,0.3,3.14,0,0] 运动 沿 X 方向直线移动 机械臂沿 X 方向移动 50 mm 运动 沿 Y 方向直线移动 机械臂沿 Y 方向移动 -20 mm 运动 沿 Z 方向直线移动 机械臂沿 Z 方向移动 30 mm 运动 绘制圆形轨迹 请调用机械臂 MCP 工具“绘制圆形轨迹”(draw_circle),参数: 运动 绘制正方形轨迹 请调用机械臂 MCP 工具“绘制正方形轨迹”(draw_square),参数: 运动 绘制矩形轨迹 请调用机械臂 MCP 工具“绘制矩形轨迹”(draw_rectangle),参数: 脚本 发送 Lua 脚本 请调用机械臂 MCP 工具“发送 Lua 脚本”(send_script),参数:{"ip":"172.18.5.240","script":"-- 示例脚本\ntextmsg("hello")"} 脚本 发送程序脚本 请调用机械臂 MCP 工具“发送程序脚本”(send_program_script),参数:{"ip":"172.18.5.240","script":"-- 示例脚本\ntextmsg("hello")"} 数据分析 开始机器人数据记录 开始记录机械臂数据 数据分析 停止机器人数据记录 停止记录机械臂数据,session_id=record-001 数据分析 生成机器人报告 生成机械臂诊断报告 多机协作 初始化多机器人协作 请调用机械臂 MCP 工具“初始化多机器人协作”(setup_multi_robot_coordination),参数: 多机协作 创建协作任务 请调用机械臂 MCP 工具“创建协作任务”(create_collaborative_task),参数:{"task_name":"协同搬运","robot_assignments":{"robot-01":"pickup","robot-02":"place"},"dependencies":{"place":["pickup"]}} 多机协作 执行协作任务 请调用机械臂 MCP 工具“执行协作任务”(execute_collaborative_task),参数: 轨迹规划 生成贝塞尔路径 请调用机械臂 MCP 工具“生成贝塞尔路径”(generate_bezier_path),参数: 轨迹规划 优化机器人轨迹 请调用机械臂 MCP 工具“优化机器人轨迹”(optimize_trajectory),参数: 数据分析 分析机器人数据 请调用机械臂 MCP 工具“分析机器人数据”(analyze_robot_data),参数: 数据分析 比较机器人性能 请调用机械臂 MCP 工具“比较机器人性能”(compare_robots_performance),参数: WebScope 获取控制柜名称 获取控制柜名称,机械臂 IP 为 172.18.5.240 WebScope 更新控制柜名称 请调用机械臂 MCP 工具“更新控制柜名称”(webscope_update_control_box_name),参数: WebScope 获取机械臂名称 请调用机械臂 MCP 工具“获取机械臂名称”(webscope_get_robot_arm_name),参数: WebScope 更新机械臂名称 请调用机械臂 MCP 工具“更新机械臂名称”(webscope_update_robot_arm_name),参数: WebScope 获取 WebScope 系统信息 获取 WebScope 系统信息,机械臂 IP 为 172.18.5.240 WebScope 远程调用 WebScope SDK 请调用机械臂 MCP 工具“远程调用 WebScope SDK”(webscope_remote_call_sdk),参数:{"ip":"172.18.5.240","moduleName":"robot","functionName":"getRobotMode","params": WebScope 通过 WebScope 发送脚本 请调用机械臂 MCP 工具“通过 WebScope 发送脚本”(webscope_send_script),参数:{"ip":"172.18.5.240","script":"-- 示例脚本\ntextmsg("hello")","timeout_ms":5000} WebScope 调用 WebScope 应用方法 请调用机械臂 MCP 工具“调用 WebScope 应用方法”(webscope_call_app_method),参数:{"ip":"172.18.5.240","methodName":"refreshRobotState","params": WebScope 跳转 WebScope 页面 打开 WebScope 设置页面的网络菜单 使用限制:
智能助手仅支持和机器人操作相关的提问(支持的提问范围见“智能助手支持的提问”),和机器人无关的内容只会回复默认答案(如:常州今天的降雨量是多少?机器人默认回复“这个问题有点难到我了..........”)。
5 异常处理及注意事项
- 当导入升级包并运行补丁包后,示教器主界面右上角没有显示“商店”按钮,则可重启示教器进行解决。
- teachagenthub 和 AUBO MCP 这两个插件安装成功后,在有线示教器页面的侧边栏不会显示“助手”按钮,需用平板切换到无线连接方式后进行智能助手的使用。
- 涉及机械臂上电以及运动的指令执行,在下达指令前需确保机械臂四周无人员走动,无障碍物阻挡在机械臂的运行路径上,在必要时及时按下急停按钮以防发生意外。